č. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang Province, Čína
Kategória správ
Kategória produktu
Ako vypočítať frekvenciu PWM pre motor BLDC: Štyri praktické kontroly
Motor BLDC vzduchového chladiča s vonkajším rotorom s výkonom 600 W opúšťa montážnu linku s frekvenciou 8 kHz. Na skúšobnej stolici lopatky vydávajú tvrdé kňučanie, povrch vinutia stúpa o 22 stupňov C nad teplotu odberu a stopa fázového prúdu ukazuje pásmo zvlnenia takmer o polovicu širšiu ako základná hodnota. Nič nie je chybné. Pohon jednoducho nikdy nebol zladený s vinutím.
Krátka odpoveď na to, ako vypočítať frekvenciu PWM pre BLDC motor, je, že nevyberáte jedno číslo, ale riešite najväčšie z troch poschodí a potom kontrolujete strop. Podlahy pochádzajú z elektrickej časovej konštanty vinutia, povoleného zvlnenia špičkového prúdu a elektrickej (komutačnej) frekvencie motora pri najvyššej rýchlosti. Strop pochádza zo straty spínania, mŕtveho času, rozpočtu brány a rozlíšenia počítadla mikrokontroléra. Pre 220 V motor ventilátora s vonkajším rotorom v triede 350 W až 1 500 W s fázovou indukčnosťou 8 až 12 mH sa tri poschodia zvyčajne zbiehajú niekde medzi 12 kHz a 20 kHz. Pre vysokorýchlostný motor s nízkou indukčnosťou a fázovou indukčnosťou 100 až 200 mikrohenry vás tá istá aritmetika posunie na 40 kHz alebo viac a kontrola stropu začne silno hrýzť.
Nasleduje postupnosť výpočtov v poradí, ktoré vás ochráni pred problémami: zozbierajte obhájiteľné dáta vinutia, vypočítajte RL prerušenie, vypočítajte dno zvlnenia, vypočítajte dno komutácie a potom otestujte zvolenú hodnotu oproti strate a stropu časovania predtým, ako ju zapíšete do firmvéru.
Štyri rôzne frekvencie sa nazývajú „frekvencia PWM“
Väčšina zmätku v tejto téme pochádza zo zmiešania štyroch samostatných frekvencií, ktoré sa všetky objavujú v jednotke BLDC. Len jeden z nich sa načíta do registra časovača.
| Množstvo | Definícia | Referenčná hodnota | Kde je nastavený |
|---|---|---|---|
| Mechanická rýchlosť | Otáčky hriadeľa za minútu | 1300 ot./min | Požiadavka na aplikáciu |
| Elektrická frekvencia | ot./min x pár pólov / 60 | 86,7 Hz (4 páry pólov) | Výsledok rýchlosti a počtu magnetov |
| Rýchlosť kroku komutácie | Šesťstupňový: 6 x elektrická frekvencia; riadenie orientované na pole: jedna aktualizácia sektora na elektrický cyklus | 520 Hz pre šesť krokov | Riadiaci algoritmus |
| Nosná frekvencia | Frekvencia spínania výkonového stupňa | 12 až 20 kHz | Toto je číslo, ktoré počítame |
| Príkaz PWM | Signál požadovanej hodnoty otáčok alebo krútiaceho momentu privádzaný do meniča oddelene od výkonového stupňa | 100 Hz až 2 kHz | Hostiteľský radič alebo PLC |
Posledný riadok si zaslúži varovanie. Veľa zlyhaní poľa obviňovaných z "nesprávnej frekvencie PWM" sa ukazuje ako problém s príkazovým signálom. Menič, ktorý očakáva príkaz 1 kHz, 10 až 90 percent výkonu a prijme signál 20 kHz, ho buď ignoruje, alebo načíta zaseknutý pracovný cyklus, pretože vstupný filter a rutina zachytávania boli navrhnuté pre oveľa pomalší priebeh. Skôr ako sa dotknete nosiča, skontrolujte špecifikáciu rozhrania.
Prvý krok: Zhromažďujte údaje o vinutí, ktoré môžete skutočne brániť
Výpočet je len taký dobrý, ako sú hodnoty indukčnosti a odporu za ním a katalógové listy sú často nedbalé. Tri zvyky sa oplatia.
Merajte podľa fázy, nie od čiary k čiare
Merač LCR umiestnený na dvoch svorkách sníma sériovú kombináciu dvoch fáz. Pre vyvážené vinutie wye je hodnota na fázu polovičnou hodnotou odčítanej hodnoty, ale iba vtedy, ak je rotor nehybný a tretia svorka plávajúca. Zaznamenajte si, ktorú konvenciu ste použili, pretože chyba faktora dva tu posúva dno zvlnenia o faktor dva.
Merajte na frekvencii blízko zamýšľaného operátora
Laminácie, vírivé prúdy a efekt kože spôsobujú závislosť indukčnosti od frekvencie. Vinutie, ktoré číta 10 mH pri 100 Hz, môže čítať 8 mH pri 10 kHz a 7 mH pri 20 kHz. Pretože zvlnenie je to, proti čomu dimenzujete, použite hodnotu vo frekvenčnom pásme, ktoré plánujete spustiť, a poznačte si testovaciu frekvenciu glukomera na testovacom hárku.
Použite horúcu, nasýtenú najhoršiu možnosť
Odpor medi stúpa o 0,393 percenta na stupeň C. Fázový odpor 1,10 ohmu pri 25 stupňoch C sa stane zhruba 1,42 ohmu pri 100 stupňoch C vinutia, čím sa RL obmedzí takmer o 30 percent. Indukčnosť sa pri zaťažení pohybuje opačným smerom: pri dvojnásobnom menovitom prúde môže vinutie ventilátora stratiť 30 až 50 percent svojej malej indukčnosti signálu, keď sa magnetický obvod blíži k nasýteniu, a úmerne tomu stúpa dno zvlnenia. Skontrolujte obe exkurzie.
Pred výpočtom si zapíšte päť čísel: odpor na fázu pri 25 stupňoch C, indukčnosť na fázu pri zamýšľanej nosnej frekvencii, počet magnetov (páry pólov = magnety / 2), menovitý fázový prúd a napätie jednosmernej zbernice vrátane najvyššieho realistického prípadu. 220 V motor napájaný z aktívneho stupňa korekcie účinníka má 380 až 400 V DC namiesto 310 V, čo je 25-percentná penalizácia zvlnenia, ktorá mnohým prvým prototypom chýba.
Druhý krok: Hranica RL vám dáva spodnú hranicu
Každá fáza je sériový rezistor a induktor a tento pár tvorí dolnopriepustný filter prvého rádu. Jeho medzná frekvencia je:
f_c = R / (2 x pi x L)
Pod touto frekvenciou môže prúd sledovať prikázaný priemer v rámci spínacieho cyklu. Nad ním začne vinutie priemerovať aplikované napätie za vás. Široko citovaným pravidlom je spustiť nosnú vlnu s desaťnásobkom alebo viac prerušením, čo dáva prúdovej slučke dostatočnú šírku pásma na udržanie prikázanej hodnoty a zabráni tomu, aby priebeh prúdu zaostával za povelom napätia o veľký fázový uhol.
Všimnite si, čo samotná hranica nie je. Vzorec f = R / (2 x pi x L), ktorý koluje na fórach, je hranicou, nie odporúčaným nosičom. Prevádzka motora BLDC s vlastnou RL medznou frekvenciou vytvára silné zvlnenie krútiaceho momentu a počuteľný hluk, pretože vinutie nemôže pri tejto rýchlosti nič vyhladiť.
Pri použití referenčného motora: R = 1,10 ohm pri 25 stupňoch C, L = 8 mH merané pri 10 kHz. Časová konštanta je 8 mH / 1,10 ohm = 7,3 ms a f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz. Desaťnásobok je 219 Hz. Po korekcii na horúce vinutie 1,42 ohmu je cutoff 28,3 Hz a desaťnásobná spodná hranica je 283 Hz.
Pre motor ventilátora so strednou indukčnosťou je preto podlaha RL triviálna. Stáva sa záväzným iba na strojoch s veľmi nízkou indukčnosťou a na motoroch, kde dizajnér zámerne pridal sériovú indukčnosť. Berte to ako rozumnú podlahu, nie odpoveď.
Tretí krok: Aktuálne zvlnenie nastaví skutočnú podlahu
Toto je výpočet, ktorý v skutočnosti rozhoduje o počte pre väčšinu jednotiek. Počas jednej spínacej periódy aplikované napätie nabíja indukčnosť vinutia a špičkový zvlnený prúd je:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
kde D je okamžitá povinnosť tejto nohy. Výraz vrcholí pri D = 0,5, čo zjednodušuje najhorší prípad na V_bus / (4 x L x f_pwm). Preusporiadané pre frekvenciu, ktorú potrebujete:
f_pwm je väčšie alebo rovné V_bus / (4 x L x delta_I_allow)
Vyberte delta_I_allow ako zlomok menovitého fázového prúdu. Desať až dvadsať percent udržiava skromné straty železa a medi a dáva prúdovej slučke ľahký cieľ; nad tridsiatimi percentami začnete vidieť extra zahrievanie, počuteľný hluk a pri bezsenzorových pohonoch aj hlučnejšie pozorovanie spätného EMF.
Opäť referenčný motor: V_bus 310 V DC, L 8 mH, menovitý fázový prúd 2,5 A, povolené zvlnenie 20 percent, takže delta_I_allow = 0,5 A vrchol-špička.
f_pwm je väčšie alebo rovné 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19 375 Hz
To sa zaokrúhli na 20 kHz. Pri 12 kHz ten istý motor nesie 0,81 A zvlnenia, približne 32 percent menovitého prúdu, a pri 8 kHz nesie 0,97 A, takmer 39 percent. To je presne ten vlniaci sa pás viditeľný na zlyhávajúcej jednotke z úvodného odseku a vysvetľuje to kňučanie aj ďalších 22 stupňov C.
Tri korekcie zlepšujú odhad. Modulácia priestorovým vektorom s treťou harmonickou injekciou vytvára zhruba o 15 percent menej zvlnenia v najhoršom prípade ako vyššie uvedené sínusové vyjadrenie, takže odhad 20 kHz sa často správa ako 18 kHz. Ak motor beží s nízkym modulačným indexom počas väčšiny svojej prevádzky, najhorší prípad pri D = 0,5 sa nemusí nikdy vyskytnúť v prevádzkovom bode a môžete vymeniť určitú rezervu zvlnenia za nižšiu stratu spínania. Naopak, ak motor musí prežiť zablokovaný rotor alebo hlboký pokles napätia, záťaž prekročí 0,5 a najhorší prípad sa stane skutočným.
Štvrtý krok: Dodržujte dostatočný počet spínacích cyklov na jeden komutačný krok
Nosič musí byť tiež rýchly vzhľadom na elektrickú frekvenciu motora, inak má pohon príliš málo príležitostí na reguláciu prúdu v každom sektore. Najprv vypočítajte elektrickú frekvenciu:
f_elec = otáčky za minútu x páry pólov / 60
Pre referenčný motor pri 1300 ot./min so štyrmi pólovými pármi je f_elec = 86,7 Hz. Pri šesťkrokovej komutácii obsahuje každý elektrický cyklus šesť krokov, takže kroková rýchlosť je 520 Hz. Spoločným usmernením je aspoň desať, najlepšie dvadsať, PWM periód na komutačný krok, čo dáva spodnú hranicu 5,2 až 10,4 kHz. Všimnite si, že to teraz presahuje RL podlahu a približuje sa k vlnovému dnu, čo je dôvod, prečo sa pohony ventilátorov v tejto triede zhlukujú okolo 12 až 16 kHz.
Ovládanie orientované na pole má trochu iné obmedzenie. Prúdová slučka sa zvyčajne aktualizuje raz za periódu nosnej frekvencie, takže nosná frekvencia musí mať aspoň desaťnásobok elektrickej frekvencie, aby bola slučka stabilná pri najvyššej rýchlosti, a oveľa viac, ak chcete nízke zvlnenie krútiaceho momentu pri nízkej rýchlosti. Jednosmerné snímanie prúdu pridáva tvrdší limit: bočník je čitateľný len počas definovaných okienok spínacej periódy, takže pri veľmi vysokej záťaži sa meracie okná zmenšujú a menič buď preskočí merania, alebo zníži nosnú frekvenciu.
Vysokorýchlostné motory úplne porušujú smernicu. Motor s 20 000 otáčkami za minútu so štyrmi pólovými pármi má f_elec = 1333 Hz a šesťstupňovú frekvenciu 8 kHz. Požadovanie dvadsať periód PWM na krok by vyžadovalo 160 kHz, čo je nepraktické pre mostík bipolárneho tranzistora s izolovaným hradlom a drahé dokonca aj s karbidom kremíka. Skutočné pohony v tomto režime sa prepnú na jeden efektívny impulz na krok komutácie, čím sa synchronizuje PWM s udalosťou komutácie namiesto toho, aby bežali naprázdno. Širší bod platí: ak sa vaša elektrická frekvencia blíži k niekoľkým kilohertzom, výpočet nosiča sa musí vykonať spolu so schémou modulácie, nie samostatne.
Ak chcete prepínaciu sekvenciu a časovanie sektorov hlbšie, toto vysvetlenie ako BLDC regulátor premení PWM na komutáciu prechádza vzorom brány krok za krokom.
Ak vezmeme do úvahy referenčný motor ventilátora, konštrukcia s externým rotorom 220 V 600 W v sérii DC149 je realistickou zhodou s týmito číslami a jeho publikované údaje o vinutí sú užitočnou krížovou kontrolou oproti vašim vlastným meraniam na skúšobnej stolici.
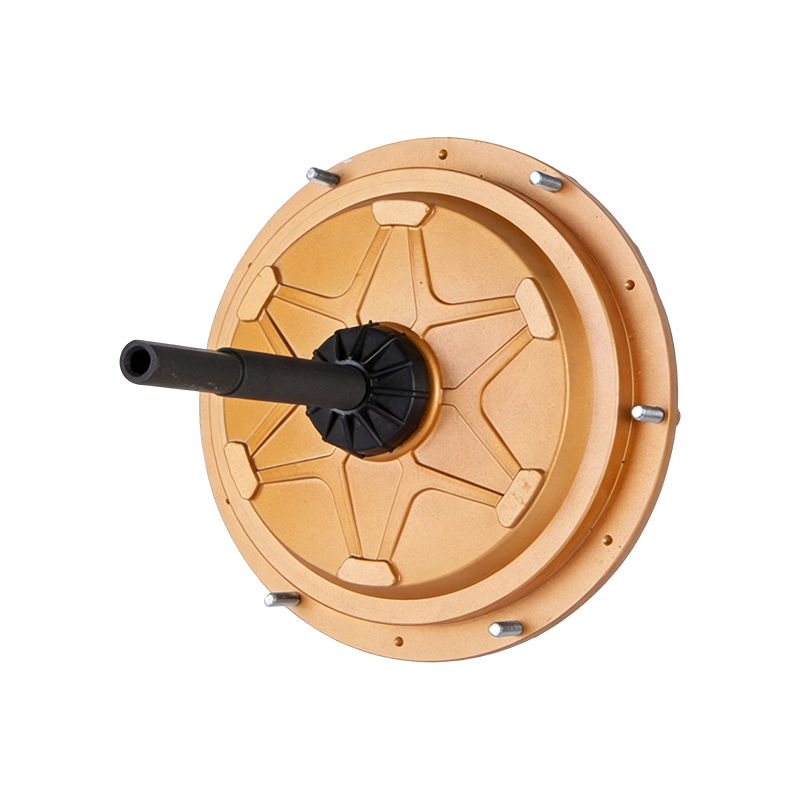 DC149 220 V 600 W Motor BLDC vzduchového chladiča s vonkajším rotorom 220 V 600 W BLDC motor s vonkajším rotorom pre vzduchové chladiče, s publikovanými údajmi o vinutí, ktoré je možné porovnať s meraniami na skúšobnej stolici. Zobraziť produkt →
Piaty krok: Otestujte kandidáta oproti stropu
Keď sú už známe podlahy, horná hranica rozhoduje o tom, akú maržu si môžete dovoliť. Dôležité sú štyri obmedzenia a prvé dve sa zvyčajne viažu ako prvé.
Strata spínania
Hrubý odhad na zariadenie je P_sw = 0,5 x V_bus x I_phase x (t_on t_off) x f_pwm. So zbernicou 310 V, špičkovým fázovým prúdom 3,5 A, kombinovanou dobou prechodu 100 ns a nosnou frekvenciou 16 kHz každé zariadenie rozptýli asi 0,87 W len zo samotného spínania. Pri 20 kHz to bude 1,08 W a pri 8 kHz klesne na 0,43 W. Vynásobte počtom zariadení aktívnych vo vašej modulačnej schéme, pridajte stratu vedenia a skontrolujte tepelný odpor obalu a chladiča. Rozpätie 25 stupňov C pri najhoršom prostredí je rozumným cieľom dizajnu a je to číslo, ktoré zvyčajne zabíja ambiciózny plán 40 kHz na prirodzene chladenej doske.
Mŕtvy čas a minimálna šírka impulzu
Mŕtvy čas je pevnou daňou za pracovný cyklus. Pri 16 kHz je perióda 62,5 mikrosekúnd, takže mŕtva doba 1 mikrosekunda stojí 1,6 percent periódy; pri 5 percentách prikázanej záťaže, čo je 32 percentná chyba v aplikovanom napätí, čo spôsobuje skreslenie prúdu a zvlnenie krútiaceho momentu pri nízkych otáčkach. Kratšie mŕtve časy znižujú chybu, ale zvyšujú riziko prestrelenia, pretože teplota spoja stúpa a zariadenie oneskoruje posun. Mnohé hradlové ovládače tiež špecifikujú minimálny vstupný impulz, zvyčajne 50 až 200 ns, ktorý obmedzuje použiteľný pracovný rozsah pri vysokých nosných frekvenciách.
Rozlíšenie časovača
100 MHz časovač v stredovo zarovnanom režime poskytuje 6250 impulzov za periódu pri 16 kHz, takže pracovný krok je približne 0,016 percenta. Pri 80 kHz rovnaký časovač poskytuje 1250 impulzov a 0,08 percent krokov. Obidve sú funkčné, ale hrubé puzdro obmedzuje jemnú reguláciu prúdu pri nízkej záťaži.
Akustický hluk a EMC
Pásmo 8 až 12 kHz je najhoršie miesto na sedenie pre ľudský sluch, čo je jeden z dôvodov, prečo 8kHz disky znejú tak nepríjemne. Prechod na 16 kHz pomáha väčšine dospelých, ale nie všetkým; 20 kHz a viac je zvyčajne nepočuteľné, ale zvyšuje stratu a vyžarované emisie. Náhodná alebo ditherovaná modulácia nosnej vlny rozširuje spektrum a odstraňuje čistý tón za cenu mierne vyššieho zvlnenia prúdu a zložitejšej schémy vzorkovania prúdu. Na strane EMC vyššie nosné frekvencie zhoršujú správanie sa vstupného filtra a kábla motora, takže konštrukcia, ktorá prechádza pri 12 kHz, nie je automaticky kompatibilná pri 24 kHz.
Spracované porovnanie dvoch motorických tried
Rovnaké štyri kontroly produkujú veľmi odlišné odpovede v závislosti od indukčnosti vinutia. Nižšie uvedená tabuľka zobrazuje motor ventilátora so strednou indukčnosťou a vysokorýchlostný motor s nízkou indukčnosťou pomocou identickej aritmetiky.
| Parameter | Motor ventilátora chladiča vzduchu | Vysokorýchlostný motor ventilátora |
|---|---|---|
| DC zbernica | 310 V | 48 V |
| Fázový odpor pri 25 C | 1,10 ohm | 0,05 ohm |
| Fázová indukčnosť na nosiči | 8 mH | 120 mikrohenry |
| Pólové páry | 4 | 4 |
| Maximálna rýchlosť | 1300 ot./min | 20 000 ot./min |
| Menovitý fázový prúd | 2,5 A | 20 A |
| RL cutoff | 21,9 Hz | 66 Hz |
| Desaťnásobná RL podlaha | 219 Hz | 663 Hz |
| Povolené zvlnenie (20 percent, 15 percent) | 0,5 A | 3 A |
| Vlnitá podlaha | 19,4 kHz | 33,3 kHz |
| Elektrická frekvencia at top speed | 86,7 Hz | 1333 Hz |
| Minimálna hranica komutácie (20 periód na krok) | 10,4 kHz | 160 kHz, nedosiahnuteľné |
| Vybraný operátor | 20 kHz | 40 kHz s PWM synchronizovaným s komutáciou |
Vysokorýchlostná kolóna je tá poučnejšia. Jeho spodná hranica zvlnenia 33 kHz je už vysoká pre 48 V mostík a smernica pre komutáciu je nedosiahnuteľná, takže návrh musí akceptovať menej periód PWM na krok a kompenzovať to prísnejším časovaním prúdovej slučky a lepším spätným EMF filtrovaním. To je normálny technický kompromis, nie chyba, ale musí to byť vedomý kompromis. Ak si kúpite takýto motor s integrovaným ovládačom, kompromis je už zapečený vo firmvéri a nemôžete ho zmeniť.
Čo znamenajú integrované pohony pre váš výpočet
Mnoho motorov ventilátorov a vzduchových chladičov sa teraz dodáva s meničom namontovaným na koncovom štíte a nosná frekvencia je pevne stanovená podľa toho, čo si výrobca pohonu vybral, bežne 16 až 20 kHz. Pre kupujúceho sa vyššie uvedená aritmetika stáva skôr overovacím cvičením než návrhovým cvičením.
Požiadajte o spínaciu frekvenciu písomne a opýtajte sa, či je pevná alebo konfigurovateľná. Potom položte dve otázky, ktoré odhalia, či číslo bolo zvolené zámerne: aké je namerané zvlnenie medzi vrcholmi pri menovitom zaťažení a aká je teplotná rezerva spoja pri maximálnom menovitom okolitom prostredí. Výpočet vykonal dodávateľ, ktorý môže odpovedať na obe. Dodávateľ, ktorý uvádza iba frekvenciu, nie.
Potvrďte tiež, ktoré PWM popisuje údajový list. Elektronicky komutované motory ventilátorov v triede 350 W až 1 500 W zvyčajne akceptujú 0 až 10 V analógový alebo nízkofrekvenčný príkaz PWM pri prevádzke pevného interného nosiča a ich zámena spôsobí problém s uvedením do prevádzky, ktorý vyzerá ako chyba firmvéru.
Pri inštalácii na 380 V, kde je pohon už integrovaný a nosič je pevný, je praktickou kontrolou, či indukčnosť vinutia a publikované zvlnenie sú na tomto nosiči konzistentné, čo je otázka, ktorú stojí za to položiť dodávateľovi 380 V 1500 W EC motora ventilátora.
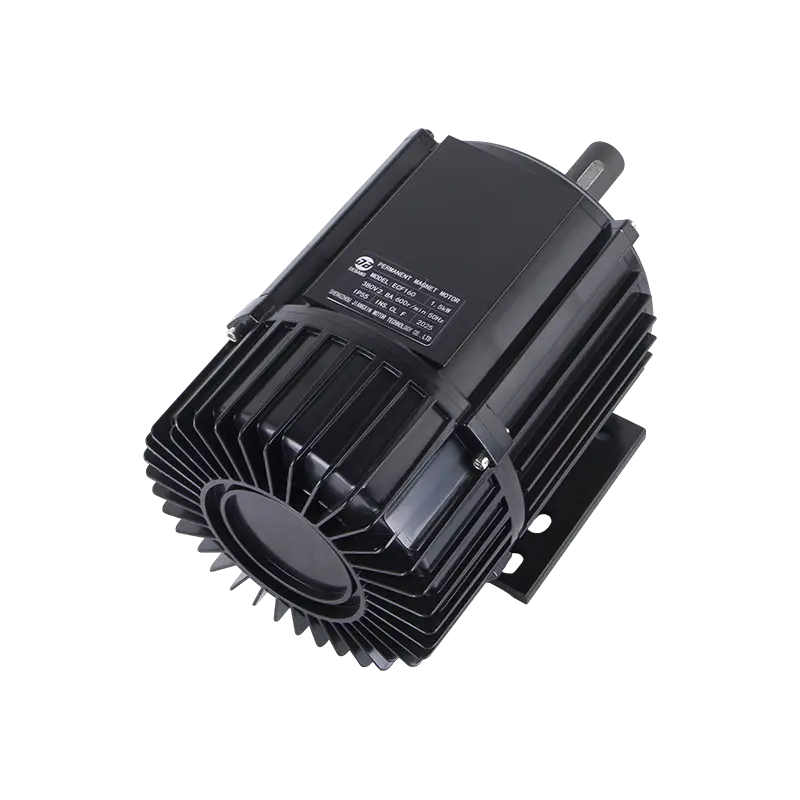 ECF160 380 V 1500 W EC Motor ventilátora pre odparovacie chladiče 380 V 1500 W EC motor ventilátora pre odparovacie chladiče; jeho indukčnosť vinutia a zverejnené zvlnenie je možné skontrolovať na pevnom nosiči. Zobraziť produkt →
Overenie na lavičke: Štyri merania, ktoré vyriešia spor
Výpočty zužujú pole; miery vyberú víťaza. Spustite tieto štyri testy na kandidátskej frekvencii a v jednom kroku na oboch jej stranách, napríklad 12, 16 a 20 kHz.
- Aktuálne zvlnenie. Zachyťte fázový prúd pomocou kompenzovaného bočníka alebo sondy s veľkou šírkou pásma pri 25 percentnom, 50 percentnom a 100 percentnom zaťažení. Porovnajte pásmo medzi vrcholmi a vašou povolenou hodnotou. Sledujte zvlnenie, ktoré rastie rýchlejšie, než sa predpokladalo so záťažou, čo signalizuje nasýtenie indukčnosti.
- Teplota vinutia a zariadenia. Namočte pri menovitej záťaži, kým sa teploty nestabilizujú, potom porovnajte dvoch alebo troch kandidátov. 2 až 4 stupne C rozdiel v náraste vinutia medzi 16 a 20 kHz je typický a hovorí vám, akú extra stratu spínania kupujete.
- Účinnosť v prevádzkovom bode. Zmerajte vstupný výkon jednosmerného prúdu a výkon hriadeľa alebo vzduchu v reálnom pracovnom cykle aplikácie, nie v jedinom nominálnom bode. Zaťaženie ventilátora sa riadi kockovým zákonom, takže väčšina ročnej energie sa minie výrazne pod plnou rýchlosťou, kde na nosiči a modulačnej schéme záleží viac ako pri menovitom zaťažení.
- Akustické zametanie. Spustite motor od 10 do 100 percent otáčok na každom kandidátskom nosiči a počúvajte tóny. Venujte pozornosť štrukturálnym rezonanciám v skrini ventilátora, pretože nosič, ktorý je pri jednej rýchlosti tichý, môže pri druhej vybudiť rezonanciu konzoly.
Uschovajte si merací list so záznamom o návrhu. Keď zákazník nahlási sťažnosť na hluk o dva roky neskôr, rozdiel medzi zámerným výberom 16 kHz a náhodným výberom je veľmi viditeľný.
Chyby, ktoré sa opakujú v skutočných projektoch
- Použitie indukčnosti údajového listu bez testovacej frekvencie. Hodnota získaná pri 100 Hz môže nadhodnotiť výkon zvlnenia o 20 percent alebo viac.
- Zabudnite na zbernicu na korekciu účinníka. Zvlnenie sa mení podľa napätia zbernice, takže 220 V motor na 390 V jednosmernom vedení nesie o 26 percent väčšie zvlnenie ako ten istý motor na 310 V vedení.
- Veľkosť len pri 25 stupňoch C. Odpor za horúca zvyšuje hranicu RL a saturácia znižuje indukčnosť; obaja tlačia vlnité poschodie nahor.
- Za predpokladu, že vyšší nosič je vždy lepší. Nad približne 24 kHz na prirodzene chladenej doske, strata spínania a skreslenie v mŕtvom čase často stoja viac, ako si vylepšenie zvlnenia kupuje.
- Zámena príkazu PWM s nosičom. Sú to rôzne signály s rôznymi špecifikáciami a nesúlad vyzerá ako chyba riadenia.
- Zmena nosnej vlny bez preladenia prúdovej slučky. Zosilnenie slučky, ktoré vyhovuje 8 kHz, je zvyčajne príliš agresívne pri 20 kHz a príznakom je oscilácia pri záťažových krokoch.
Kde je kalkulácia v praxi
Pre odparovací chladič vzduchu alebo an priemyselný ventilátor prevádzkový motor v rozsahu 350 W až 1500 W s fázovou indukčnosťou 6 až 12 mH, aritmetika konverguje na 12 až 20 kHz a 16 kHz je rozumnou predvolenou hodnotou s 20 kHz ako cestou upgradu, keď si to vyžaduje zvlnenie alebo šum. Vinutia so strednou indukčnosťou pod 8 kHz prenášajú príliš veľké vlnenie na to, aby zostali tiché a chladné. Nad 24 kHz náklady na prepínanie a mŕtvy čas zvyčajne prevažujú nad prínosom mostíka chladeného prúdením. Pri vysokorýchlostných motoroch s nízkou indukčnosťou sa podlaha vyšplhá na 30 až 40 kHz a súčasne je potrebné prehodnotiť modulačnú schému.
Keď sú motor a pohon špecifikované spoločne, najčistejšie usporiadanie je upevniť nosič, zverejniť indukčnosť a odpor vinutia na tomto nosiči a uviesť zvlnenie pri menovitom zaťažení. V prípade motora vzduchového chladiča s vonkajším rotorom 220 V 1 500 W poháňajúceho pevný vnútorný nosič je táto kombinácia tým, čo robí hlukové a tepelné správanie predvídateľným pred postavením prvého prototypu.
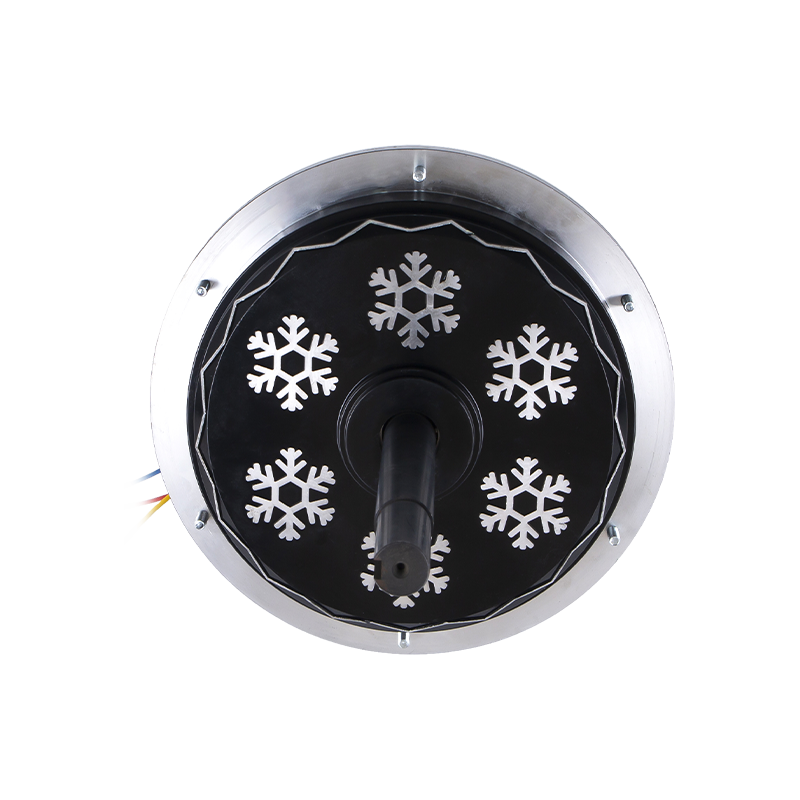 DC198 220 V 1500 W Motor BLDC vzduchového chladiča s vonkajším rotorom 220 V 1500 W motor vzduchového chladiča BLDC s vonkajším rotorom pre párovanie pohonov s pevným nosičom, kde indukčnosť vinutia a zvlnenie menovitého zaťaženia umožňujú predvídať hlučnosť a tepelné správanie. Zobraziť produkt →
Pracovný kontrolný zoznam je krátky. Zmerajte fázovú indukčnosť pri vašej nosnej frekvencii a pri horúcom, nasýtenom stave. Vypočítajte RL cutoff a vynásobte ho desiatimi. Vypočítajte zvlnenie z V_bus / (4 x L x delta_I_allow) pri D = 0,5. Vypočítajte elektrickú frekvenciu a potvrďte, že stále máte desať alebo viac spínacích periód na krok komutácie, alebo zmeňte schému modulácie, ak nie. Potom skontrolujte stratu spínania, mŕtvu dobu a rozlíšenie časovača na zvolenej hodnote a potvrďte testovaním na skúšobnom zariadení cez tri kandidátske frekvencie. Urobte to raz pri párovaní motor-pohon a otázka prestane byť hádankou.
Súvisiace Produkty $ $
-
 DC149 220V/700W externý motor BLDC vzduchového chladiča
-
 DC149 220V 850W Externý motor vzduchového chladiča BLDC
-
 YY7134 150V 370W prenosný motor miešačky betónu
-
 YY7134 150V 370W prenosný motor miešačky betónu
-
 DC144 220V 600W externý motor BLDC vzduchového chladiča
-
 DC144 220V 600W externý motor BLDC vzduchového chladiča
 Pripravené na prispôsobenie
Vaše motorové produkty?
Sme profesionálni výrobcovia motorov, ktorí dodávajú silný, stabilný a efektívny výkon jadrá pre všetky odvetvia prostredníctvom precízneho remeselného spracovania a inovácií.
Kontaktujte nás
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Adresa spoločnosti
Autorské práva © by Shengzhou Jiangxin Motor Technology Co., Ltd. Všetky práva vyhradené.
Veľkoobchodní výrobcovia priemyselných ventilátorov